机器人这个字眼似乎有种魔幻般的吸引力,它几乎是人类高度智能的代名词。相对于它的神秘与高深,足球则更具大众化和普遍性。在这种意义上讲,机器人进行的足球比赛就是科学性和娱乐性的完美结合了。一群外形酷似狗的四足机器人,在场地上你争我夺,按照人类的比赛规则进行足球比赛……这恐怕是世界上最具观赏性的游戏了。
06年的国庆假期正值中秋佳节,当大家都陶醉于家人团聚的温馨和节日游玩的快乐时,北大工学院的智能控制实验室的七名师生却在苏州的独墅湖高教区紧张并忙碌着。2006年中国机器人大赛暨首届RoboCup中国公开赛在这里举行,作为北京大学代表队,他们以这种特殊的方式渡过了今年的中秋佳节,并为北大获得了历史上第一个机器人比赛的冠军。近日,记者采访了这个团队。谈到这段经历,队员的共同感受是:紧张、刺激、辛苦、快乐。
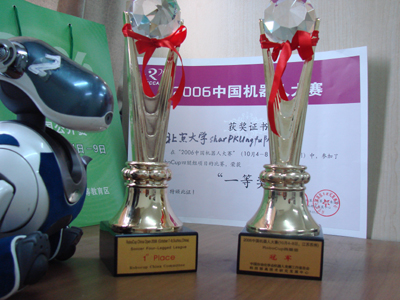
比赛用的机器狗及奖杯、奖牌
大赛夺冠 惊喜之中的必然
这是北京大学代表队第二次参加全国机器人大赛,也是RoboCup机器人世界杯大赛首次在中国举行。比赛场地的气氛并不似中秋佳节一样温馨,强队林立,竞争异常激烈。共有来自国内的466支队伍和其他国家的70支队伍参赛,除了世界冠军卡内基梅隆大学等国际知名强队外,中国科技大学、清华大学、上海交通大学等素有参赛历史的国内强队也是无一缺席。
比赛分为仿真组、小型组、中型组、四腿组、类人组等五种类型。仿真组并无机器人实体进行比赛,只是利用计算机进行模拟;小型组的比赛属于统一集中控制类型,同一队伍中的所有机器人都由中央控制部分统一调配,机器人个体没有自主决策能力,是一种非主流的机器人发展趋势;中型组多用轮式机器人,实现运动的是轮子,而不是类似腿的装置,这种比赛规则复杂、争议较大;类人组比赛刚刚起步,观赏性很差。相比之下,四腿组则是技术比拼和观赏性的最佳组合,因此也最受重视,中央电视台等媒体对该组的比赛进行了现场直播。
北大代表队参加的是四腿组的比赛。这种比赛的规则与人类的足球比赛最为相似,参与比赛的是仿真的机器狗,每个队伍四只,各个机器狗采用自主决策并相互协作的模式。为公平起见,比赛仿真机器狗的型号由大赛统一定制,参赛队自行购买。但这种机器狗都是没有任何行动能力和智能性的机械。参赛队所做的事情是通过程序对机器狗进行的协调控制和策略制定,使之成为具有一定智能性的主体。这才是体现科技水平和差距的地方。经过激烈的循环赛角逐,北大代表队夺得了四腿组比赛的冠军。
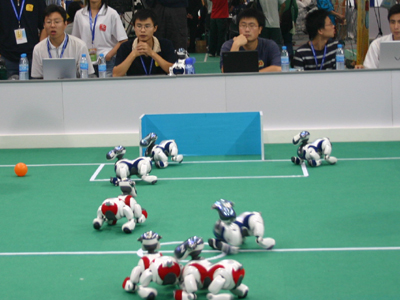
比赛现场
“去年我们是第三名,今年得了冠军。这种突破细说起来是有内在原因的,我们的几项优势可以说明这一点。”首先是策略得当,攻击力度强大。在参赛之前队员们就准备了两套作战方案,他们形象地称之为“暴力型”和“理性型”,顾名思义。中科大是传统的强队,配合比较纯熟,针对这种情况,北大队在比赛中采用了“暴力型”策略,射门频繁,且有较高的命中率;其次在角色分配上北大队是做得最好的,这归功于技术层面的动态分配策略。在除守门员之外的三个队员中,前锋、后卫和自由人的角色是动态分配的,不会固定在一只特定的机器狗上,比如谁离球最近谁就是前锋。这种动态的分配策略使得防守能力大大加强。第三个原因在于在动态干扰的环境下,我们的机器狗具有更好的识别能力,能够更准确地识别自己的队员,识别球和球门。
高度智能 “游戏”背后的科学
“可能这种比赛看起来是很好玩,但如果把它仅仅作为一个游戏就错了。实现这种游戏的背后实际有坚实的科学支撑和技术支撑,反过来比赛也能在很大程度上促进科学发展。这才是我们做这件事的终极目标。这种比赛实际上是科研价值、知识普及和智力挑战的完美结合。”
我们在采访中见到了工学院智能控制实验室的负责老师——长江学者、北京大学工学院教授王龙老师。王教授开门见山地跟我们谈到了这一点。
从人工智能学的角度讲,这种比赛的机器狗已经体现出较高的智能性。这与一般的工业机器人和展览馆里的投篮机器人等是截然不同的。那些实际上只能算机械臂,其中没有多少智能含量,因为它们只是按照预设好的轨迹完成特定的动作。足球比赛的机器狗就完全不同了,它要求多个有较高智能性的个体在一个动态的、不确知的环境下完成实时的决策和行为。环境随时会变,要不断地与其他机器人交互;什么时候某个队员在什么位置是不确定的,要求必须能对突发的情况作出瞬时的判断和决策,既不能预先计算好,也不能临时再回去计算。这才是智能性的体现,也是与人思维的契合点。当然更是研究和实现的难点所在。
从实现层面讲,需要多个领域的先进理论和顶尖技术作为支撑。学科上涉及人工智能、自动控制、力学、计算机、传感、无线通讯、精密机械、仿生材料等多个领域。首先机器狗要能够发现环境中的事物,这相当于机器视觉,是通过摄像头采集图像实现的,涉及到图像识别理论和技术;在不确定的环境中进行多个主体进行配合涉及多机器人系统的协调和控制,需要用到控制理论和优化算法;另外,多个机器人之间协作必须进行通信,也需要高水平的通信技术。总之,这项工作决不是限定在某一个领域所能完成的。
王龙教授专门谈到,整个课题组的研究方向都具有学科交叉的特点,正因为如此,每年招生的时候都会吸纳不同专业背景的人,数学的、计算机的、电子的、通信的、力学的…… 这是该课题组的一大特色。
倡导氛围 创新之路的动力
把代表队的这次夺冠说成逆境中的突破毫不过分。北大机器人研究的氛围素来不浓,参加该项赛是又仅仅是自去年始,经验尚浅。相比之下,中科大等代表队则有悠久的参赛历史和丰富的比赛经验,队员人数较之我们也多出数倍。因此队员们相对他人付出了数倍的汗水。这种付出的背后是需要有精神支撑的。
“寻求科研和技术上的创新自然是源动力”队员们谈到:“我们是在读的研究生,不是公司的员工,在科学上有创新才是自己的工作,不能只重复已有的技术。”据他们介绍,这与RoboCup机器人世界杯大赛的举办宗旨也很一致。该项赛事组织者的目标是:在2005年使机器人足球队战胜人类世界杯赛冠军。这一目标看似遥远,实际上通过一届届的比赛的促进正在越来越走近。不断调整比赛规则就是典型一例,每届比赛结束后打算参加下届比赛的代表队都要参与制定下次的规则。比如今年的球门是同一颜色的一整块板,到明年可能就只剩下球门框了,目的是增加机器人识别的难度,以求不断促进科学和技术的进步。
除此之外,对母校的一种责任意识也是内在的原因。北大人文和理科的氛围都很好,但工学的氛围和文化一直得不到达的发展,机器人研究和机器人大赛参赛也一直没有形成传统。“我们想通过自己的行动倡导这样一种氛围,一方面对北大这样的综合性大学这是需要的,另一方面也想通过各种组织形式吸收更多的对机器人感兴趣的同学加入我们的队伍,使我们的队伍不断壮大。”
2005年11月,实验室的成员还在北大校内倡导成立了机器人爱好者协会,这也是他们实践的行动之一。
致力于北大工学文化氛围的精神理念一直凝结在工学院智能控制实验室的整体研究中。据王龙老师介绍,除了参加机器人大赛外,他们还进行了仿生机器鱼、仿生机器海豚等方面的研究,也取得了瞩目的成绩,最近该实验室刚刚成功研制出可以负重推车的新型双足机器人。
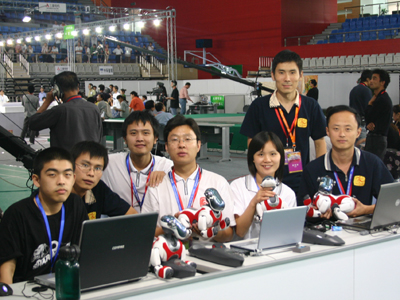
北大代表队
后 记:
记者对代表队的采访是在中午,还未进实验室的门就已经听到了里面的欢声笑语。接下来与一位和大家坐在一起工作的队员攀谈了许久,到后来却发现这是带队老师、实验室的谢广明副教授。在离开之际,记者又发现了实验室的墙上挂着的一个飞镖盘,队员们告诉我这是他们集体的最爱。管中窥豹,可见一斑,在创造荣誉的同时他们也在营造着一个有力量、有生气的团队,或许这也是他们夺冠的一个重要的内在因素吧。
编辑:知秋